Development and validation of a mobile robotic platform for medical canes with smart sensors and advanced control for balance assistance and fall prevention during walking
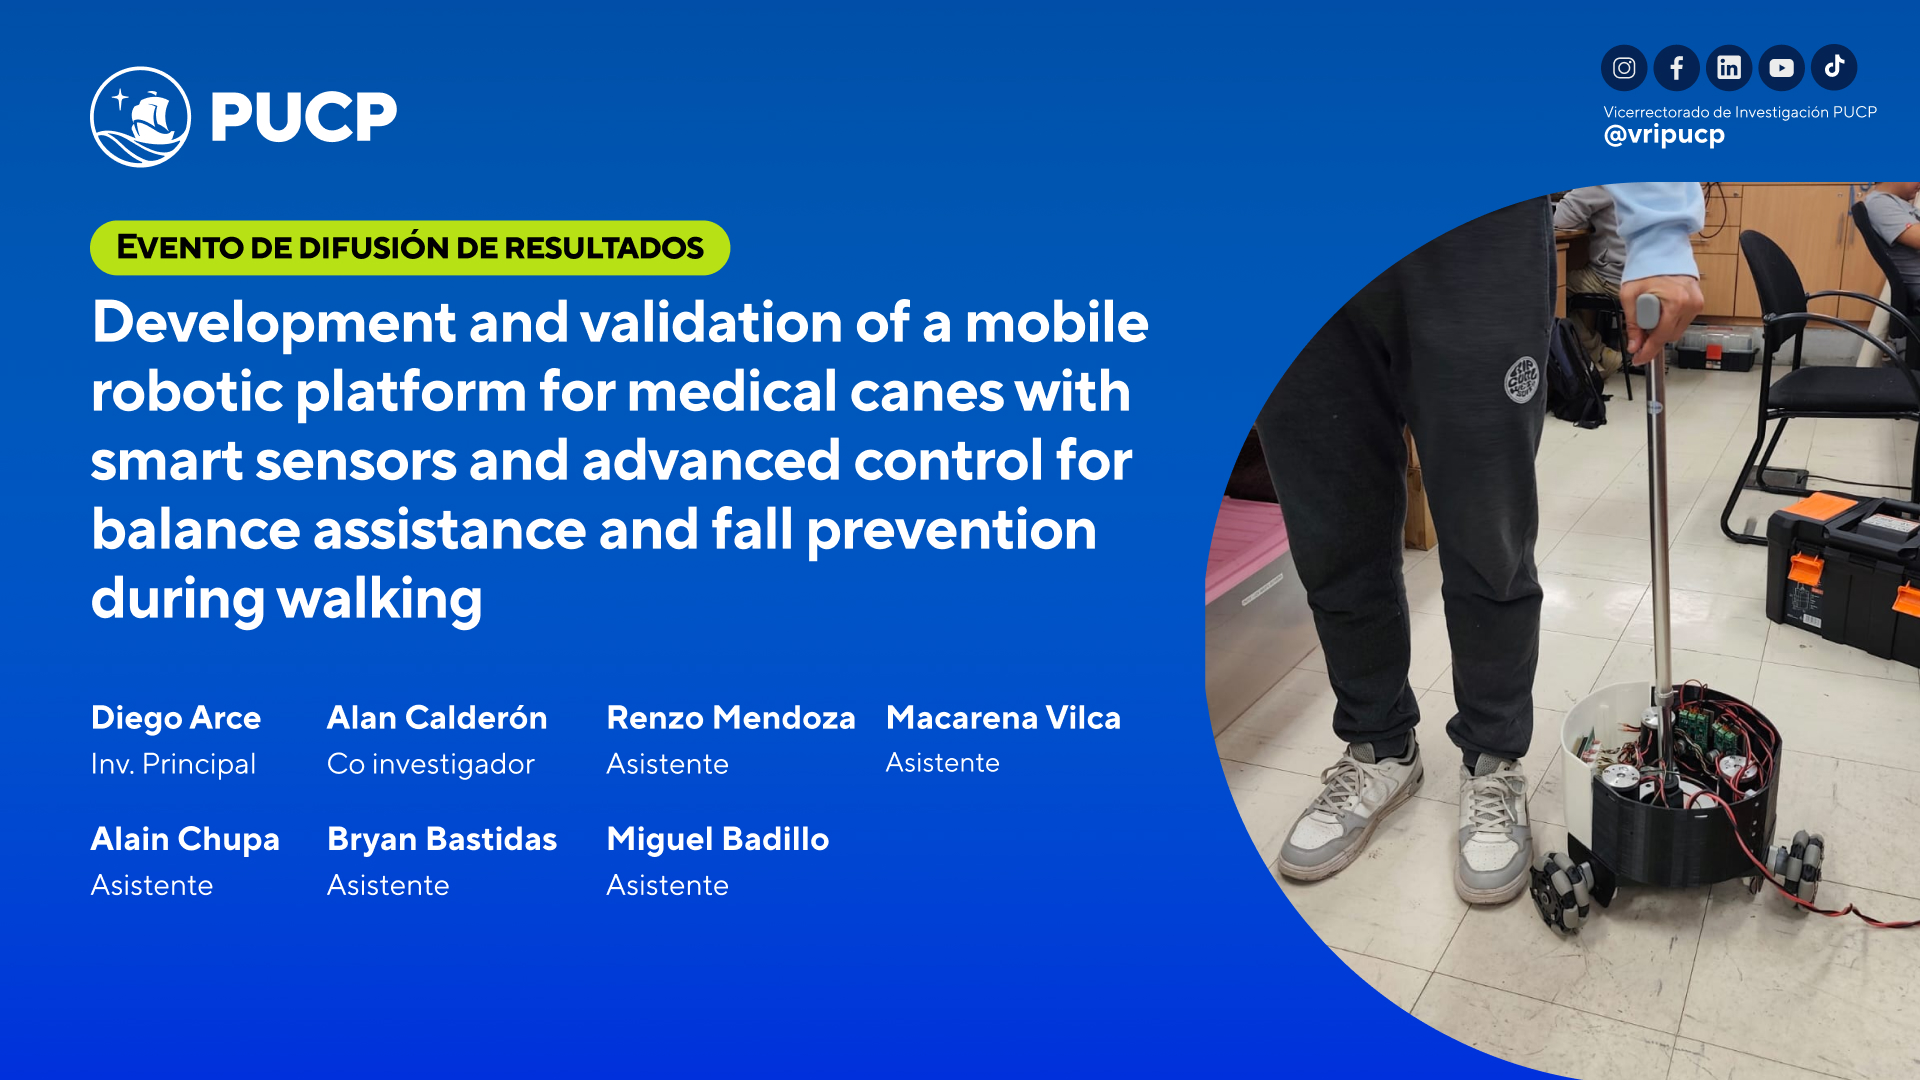
El objetivo de esta investigación es desarrollar e implementar una plataforma móvil omnidireccional equipada con sensores inteligentes, que pueda acoplarse a bastones de asistencia médica y proporcionar funcionalidades orientadas a mejorar la movilidad y seguridad durante la caminata.